Ein Hausboot auf der Asbach
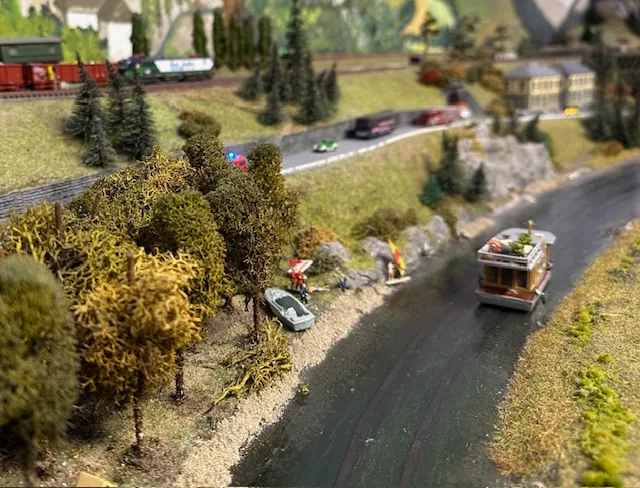
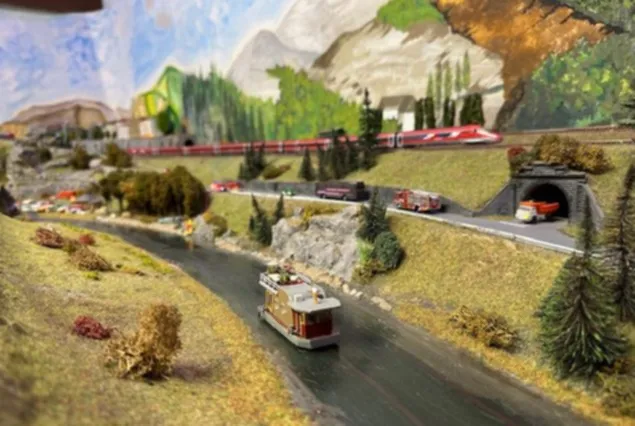
Um dem kleinen Fluss Asbach etwas Leben einzuhauchen, entstand die Idee eines Bootes. Ein großes Schiff hätte die Dimensionen gesprengt, in einem kleinen Boot hätte die Technik keinen Platz gefunden – also wurde es ein Hausboot. Weil es in 1:160 nichts Passendes zu kaufen gab, haben wir es selbst gebaut. Vorbild ist das Hausboot „UNO ONE“, auf dem auch die WDR-Sendung „Lecker an Bord“ produziert wurde.
So fährt das Boot
Im Boot stecken ein Car-Decoder und ein Kleinstakku – die gleiche Technik wie in unseren Car-Fahrzeugen. Ein Magnetband unter dem „Wasser“ aus Gießharz führt das Boot, die Lenkung stammt von einem Bus. Etwa auf halber Strecke liegt ein Anleger: Dort hält das Boot an, lädt seinen Akku und legt nach einer Weile wieder ab. Unterwegs können Musik, Rufe oder das Schiffshorn ertönen, bei Dunkelheit gehen die Positionslichter an.
Für technisch Interessierte: weitere Einzelheiten
Antrieb und Steuerung
An Bord: ein Decoder DC08-Si (15 × 10 × 2,5 mm) von SD EDV- und Modellbauservice und ein Akku mit 3,6 V und 45 mAh. Die gelenkte Vorderachse stammt von einem Tomytec-Bus (1:150), das Hinterradgetriebe mit Motor aus dem Maßstab 1:220. Eine Infrarot-Empfangsdiode an Steuerbord sorgt dafür, dass das Boot punktgenau anhält.
Laden am Anleger
Das Boot muss genau anlegen, denn die seitlichen Fender sind aus Eisen und werden von Magnetspulen angezogen, die als „Ponton“ unter dem Anleger versteckt sind. Über sie fließt der Ladestrom – deshalb funktioniert das nur, wenn das Boot von rechts kommend mit der Steuerbordseite anlegt. Der vordere Spulenkern liegt am Pluspol des LiPo-Laders (max. 4,2 V), der hintere am Minuspol; der Ausgang darf mit höchstens 100 mA belastet werden.
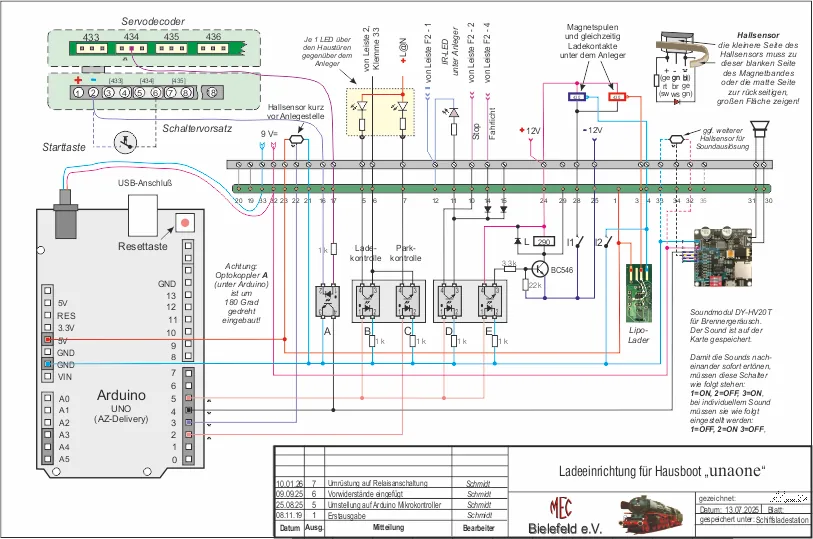
Kurz vor dem Anleger löst der Führungsmagnet des Bootes einen Hallsensor aus, der einen Arduino UNO startet. Ein Programm (Sketch in C++) steuert den Ablauf: Infrarot-Stopp an den Decoder, Laden, nach einer einstellbaren Zeit Ende des Ladevorgangs und Freigabe. Solange geladen wird, leuchtet über der Haustür des Hauses gegenüber eine Lampe. Weitere Hallsensoren im unterbrochenen Magnetband lösen unterwegs ein Soundmodul (DY-HV20T) mit Lautsprecher unter der Anlage aus.

Die ganze Steuerung sitzt auf einer Platine, die mit einer 35-poligen Stiftleiste unter dem Anleger eingesteckt wird. Der Arduino ist aufgesteckt und lässt sich abnehmen, um an den darunterliegenden Optokoppler zu kommen. Über den Servodecoder kann das Boot auch vorzeitig per Tablet, Smartphone oder Starttaste ablegen.